


近日,2026年中国机械工程学会机械传动分会年会上,吉林大学机械与航空航天工程学院机械传动与动力学控制实验室冯增铭教授正式发布团队自主研制的链传动多体动力学软件ChainDyn V1.0,与带传动多体动力学软件BeltDyn 1.0。
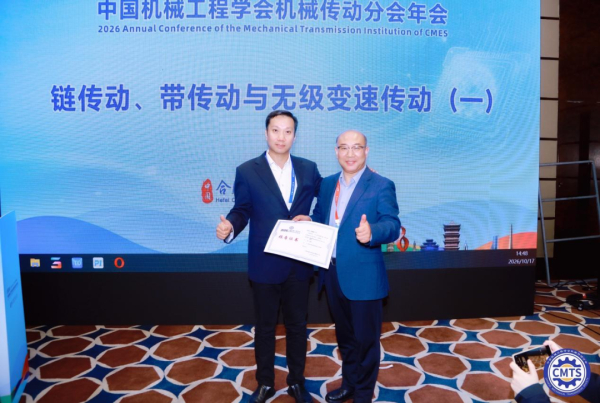
本次发布的链传动与带传动多体动力学软件开发成果采用自主研发的接触算法,配备半隐式Euler、投影半隐式Euler、Generalized-α 三套积分算法可供选择,分别适配全接触快速计算、旋转副和高精度校核场景。
软件功能覆盖自动化装配与接触对预测、液压张紧器性能验证、定点信号提取、时域曲线与动画回放、接触力矢量与间隙测量,涵盖齿形链、滚子链、套筒链、同步带等功能模块,可实现参数化快速建模、多体动力学求解、结果后处理一体化分析,仿真计算结果与台架试验数据具备良好一致性,填补了国内链传动与带传动多体动力学软件开发领域的空白,可为汽车、现代农业装备、航空航天领域装备正向研发提供支撑,降低行业对国外商用仿真软件的依赖程度。
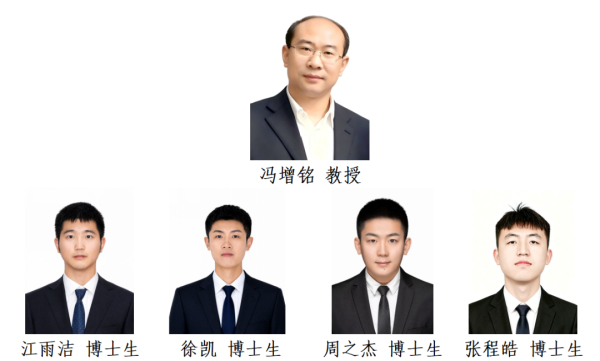
目前该软件已在国内多家行业重点企业开展工程应用,相关技术服务已辐射海外市场。各方围绕软件迭代优化、产学研协同转化开展研讨交流,为推动国内高端柔性传动装备实现自主可控提供了有力技术支撑。实验室多体动力学软件开发核心团队由江雨洁、徐凯、周之杰、张程皓等几名博士生与硕士生组成。
中国吉林网 吉刻新闻记者 殷维
图片来源 吉林大学
初审: 梁欢欢
复审: 韩方宇
终审: 张彦梅
吉网新闻热线:0431-82902222